Proyecto Arduino · nivel 1
Abrir una puerta con un servo y un botón
Mientras tenés el botón apretado la puerta se abre. Al soltarlo, se cierra sola. Son cuatro cables y 60 líneas de código, y el movimiento sale suave, no de golpe.
Paso 1Qué hace falta
- Arduino UNO (o Nano) — con su cable USB
- 1 servo SG90 — el chiquito azul, o cualquiera parecido
- 1 pulsador — botón de 4 patas, de los de protoboard
- Protoboard y cables — macho-macho
- Opcional: un palito de brochette o un pedazo de cartón para hacer la puertita
Paso 2Las conexiones
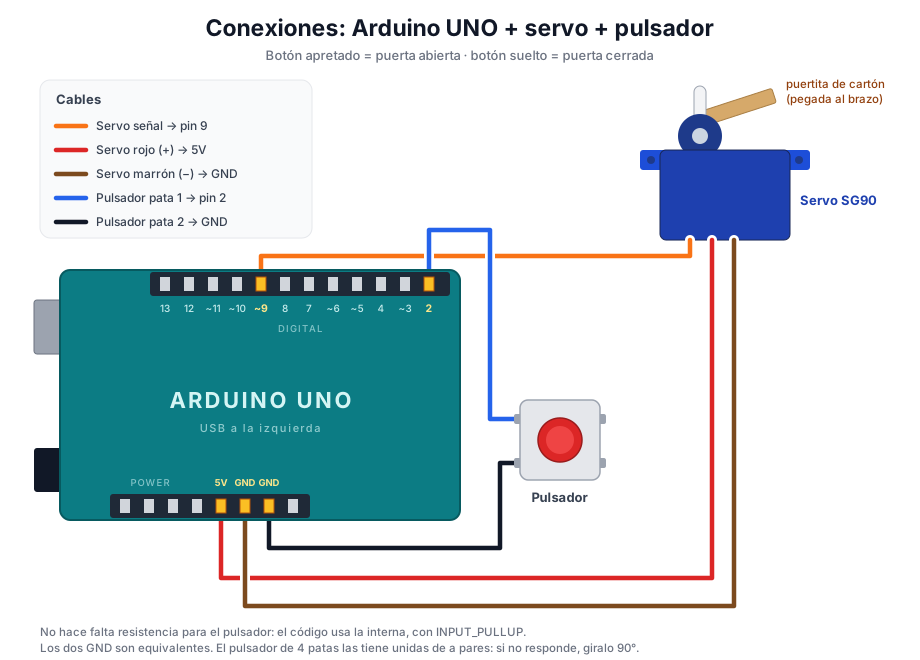
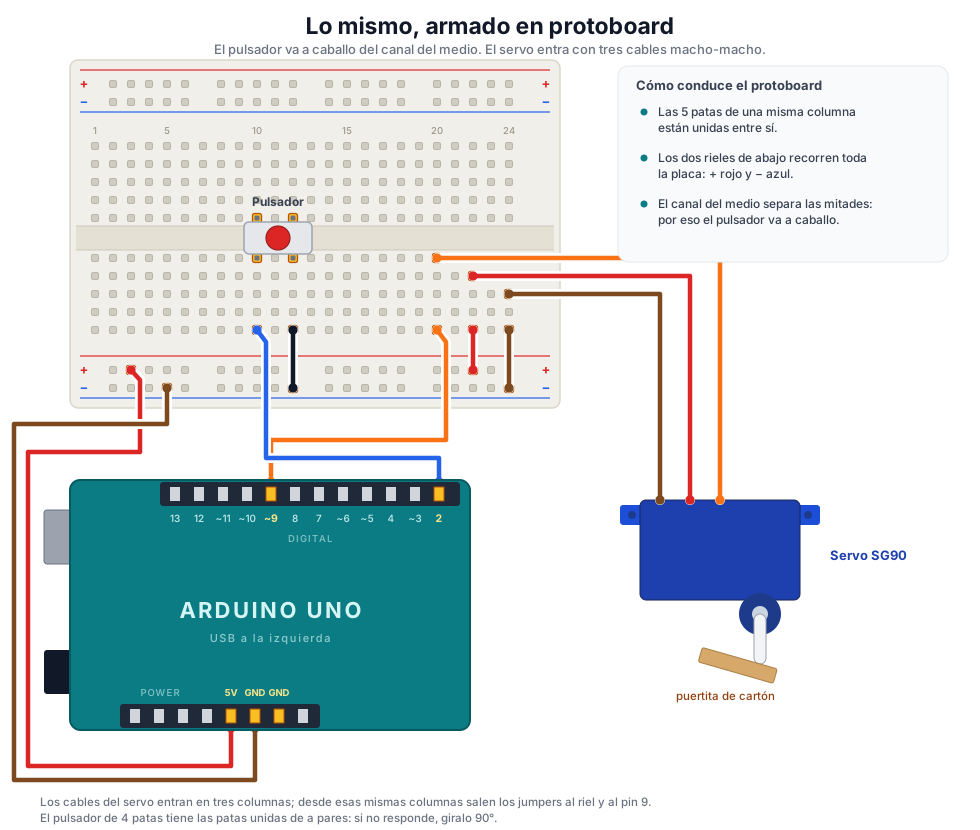
Cuatro cables en total: tres del servo y dos del pulsador (uno de ellos comparte el GND).
El servo
| Cable del servo | Va a |
|---|---|
| Naranja o amarillo (señal) | pin 9 |
| Rojo (+) | 5V |
| Marrón o negro (−) | GND |
El pulsador
| Pata del pulsador | Va a |
|---|---|
| Una pata | pin 2 |
| La otra pata | GND |
INPUT_PULLUP, que activa una resistencia que el Arduino ya tiene adentro.
Paso 3El programa
Todo lo que se puede tocar está arriba, en las constantes. El resto podés dejarlo como está.
/*
  Abrir puerta con servo y pulsador
  ---------------------------------
  Botón apretado  -> la puerta se abre y queda abierta
  Botón suelto    -> la puerta se cierra
*/

#include <Servo.h>

// ---- Ajustes que podés tocar ----
const int PIN_SERVO = 9;   // pin de señal del servo
const int PIN_BOTON = 2;   // pin del pulsador

const int ANGULO_CERRADO = 0;    // posición de puerta cerrada
const int ANGULO_ABIERTO = 90;   // posición de puerta abierta

const unsigned long MS_POR_GRADO = 15;   // más grande = más lento
const unsigned long MS_ANTIRREBOTE = 30;  // filtro de "ruido" del botón
// ---------------------------------

Servo puerta;

int anguloActual = ANGULO_CERRADO;
unsigned long ultimoPaso = 0;

bool lecturaPrevia = HIGH;
bool estadoBoton = HIGH;
unsigned long ultimoCambio = 0;

void setup() {
  pinMode(PIN_BOTON, INPUT_PULLUP);  // sin apretar lee HIGH, apretado lee LOW
  puerta.attach(PIN_SERVO);
  puerta.write(anguloActual);        // arranca cerrada
}

void loop() {
  // 1) Leer el pulsador filtrando el rebote mecánico
  bool lectura = digitalRead(PIN_BOTON);
  if (lectura != lecturaPrevia) {
    ultimoCambio = millis();
    lecturaPrevia = lectura;
  }
  if (millis() - ultimoCambio > MS_ANTIRREBOTE) {
    estadoBoton = lectura;
  }

  // 2) Decidir a dónde tiene que ir la puerta
  bool botonApretado = (estadoBoton == LOW);
  int objetivo = botonApretado ? ANGULO_ABIERTO : ANGULO_CERRADO;

  // 3) Mover el servo de a un grado para que no vaya de golpe
  if (anguloActual != objetivo && millis() - ultimoPaso >= MS_POR_GRADO) {
    ultimoPaso = millis();
    anguloActual += (objetivo > anguloActual) ? 1 : -1;
    puerta.write(anguloActual);
  }
}
Compila sin errores ni warnings para UNO y para Nano. Ocupa 2308 bytes de programa (7% del UNO) y 62 bytes de RAM (3%): sobra lugar de sobra para agregarle cosas más adelante.
Paso 4Cargarlo en la placa
Desde la consola, con arduino-cli
Conectá la placa por USB y averiguá en qué puerto quedó:
arduino-cli board list
Compilar:
arduino-cli compile --fqbn arduino:avr:uno AbrirPuerta
Y subir — cambiando el puerto por el que te mostró el primer comando:
arduino-cli upload -p /dev/cu.usbmodem1101 --fqbn arduino:avr:uno AbrirPuerta
Para un Nano usá arduino:avr:nano. Si es un clon chino y el upload
falla con timeout, probá con el bootloader viejo: arduino:avr:nano:cpu=atmega328old.
Desde el Arduino IDE
- Abrir
AbrirPuerta/AbrirPuerta.ino. - Elegir la placa en Herramientas → Placa (por ejemplo Arduino UNO) y después el puerto.
- Apretar Subir, la flechita →.
La librería Servo ya viene con el IDE: no hay que instalar nada.
Arduino no publica el compilador AVR para Apple Silicon: el que trae es sólo para Intel.
Sin Rosetta 2 la compilación falla con bad CPU type in executable, tanto desde el
IDE como desde la consola. En una Mac nueva hay que correr esto una sola vez:
softwareupdate --install-rosetta --agree-to-license
Paso 5Para jugar con los valores
| Variable | Qué hace |
|---|---|
ANGULO_CERRADO | Posición con la puerta cerrada (0° por defecto) |
ANGULO_ABIERTO | Posición con la puerta abierta (90° por defecto) |
MS_POR_GRADO | La velocidad: más grande = más lento (15 ms por grado) |
PIN_SERVO / PIN_BOTON | Si querés usar otros pines |
Para que abra más, subí ANGULO_ABIERTO: el SG90 llega hasta unos 180°.
Paso 6Si algo no anda
No reacciona al botón
Casi siempre es el pulsador de 4 patas puesto en la posición equivocada. Giralo 90° en la protoboard. Si sigue sin andar, revisá que una pata vaya al pin 2 y la otra a GND.
El servo vibra, o la placa se reinicia sola
El servo consume bastante. Si es más grande que un SG90, alimentalo con una fuente aparte de 5V (pilas o un cargador) y uní los GND de esa fuente y del Arduino. La señal sigue yendo al pin 9.
La puerta arranca al revés
Intercambiá los valores de ANGULO_CERRADO y ANGULO_ABIERTO.
Fuerza el tope y hace ruido
El servo está empujando contra la puerta. Acercá ANGULO_ABIERTO y
ANGULO_CERRADO a la posición real de los topes.
Cómo funciona el código
- Lee el botón con un filtro de tiempo (antirrebote), para que un contacto imperfecto no haga temblar la puerta.
- Define un ángulo objetivo según el botón: abierto o cerrado.
- Mueve el servo de a un grado cada 15 ms hacia ese objetivo. Por eso el
movimiento se ve suave en lugar de un golpe seco — y como no usa
delay(), el programa nunca se queda congelado: responde al botón incluso en mitad del movimiento.